
Choix des capteurs inductifs pour les applications de soudage
Choisissez le capteur le mieux adapté à votre application de soudage dans des conditions difficiles.
Temps de lecture: minutes
Choisir le bon capteur inductif pour le soudage
Les capteurs inductifs sont couramment utilisés pour la détection sans contact d’objets métalliques dans les montages, l’outillage et les équipements de manutention. Ils sont parfaitement adaptés à l’automatisation industrielle, mais les applications de soudage peuvent s’avérer complexes en raison des champs électromagnétiques, des projections de soudure, des chocs mécaniques, de la poussière de ferrite, de la chaleur, des dommages causés aux câbles et de l’espace de montage restreint.
Bien que le choix du capteur inductif adapté au soudage puisse sembler intimidant, quelques éléments clés permettent de simplifier le processus. Commencez par analyser l’application et répondez à quelques questions :
Comment le capteur sera-t-il utilisé ?
À quel environnement sera-t-il exposé ?
Existe-t-il des applications similaires et les capteurs tombent-ils en panne ? Si oui, pourquoi et comment ?
Comment le capteur sera-t-il utilisé ?
Tenez compte de ce qui doit être détecté, de l’environnement et de l’espace disponible pour installer le capteur.
Matériau de l’objet cible
Les capteurs inductifs à usage général détectent l’acier, l’aluminium, le cuivre, le laiton, le nickel ou d’autres métaux, mais se déclenchent à des distances différentes selon le matériau ; il est donc nécessaire d’appliquer un facteur de correction. Il est possible de choisir des capteurs spéciaux pour détecter uniquement les matériaux ferreux (capteurs « sélectifs ferreux » pour l’acier ferromagnétique et le fer) ou uniquement les matériaux non ferreux (capteurs « sélectifs non ferreux » pour l’aluminium, le cuivre, le laiton et certains aciers inoxydables). Il existe également des capteurs spéciaux « Facteur 1 » qui présentent des distances de déclenchement identiques quel que soit le matériau et ne nécessitent donc pas de facteur de correction.
|
Matériau |
Standard |
Facteur 1 |
Sélection ferreux |
Sélectif non ferreux |
|
Acier |
1,00 |
1,00 |
1,00 |
0,00 |
|
Cuivre |
0,25 – 0,45 |
1,00 |
0,00 |
1,10 |
|
Laiton |
0,35 – 0,50 |
1,0 |
0,00 |
0,90 |
|
Aluminium |
0,30 – 0,45 |
1,00 |
0,00 |
1,00 |
|
Acier inoxydable |
0,60 – 1,00 |
1,00 |
0,10 – 0,70 |
0,00 |
Facteurs de correction types en fonction du matériau de la cible et du type de capteur. Les valeurs varient selon la conception et le fabricant.
Taille et orientation de l’objet cible
La cible doit recouvrir correctement la face de détection active. Les capteurs plus grands offrent généralement une portée de détection plus importante et peuvent être montés plus loin des pièces volumineuses et lourdes, ce qui réduit le risque de choc. Le défi réside toutefois dans le fait qu’un grand capteur aura du mal à détecter le bord d’une pièce ; c’est pourquoi un mini-capteur est recommandé pour les applications de détection de bords. (Pour en savoir plus sur les mini-capteurs, consultez Qu'est-ce qui rend les mini-capteurs inductifs en bloc si uniques ?.)
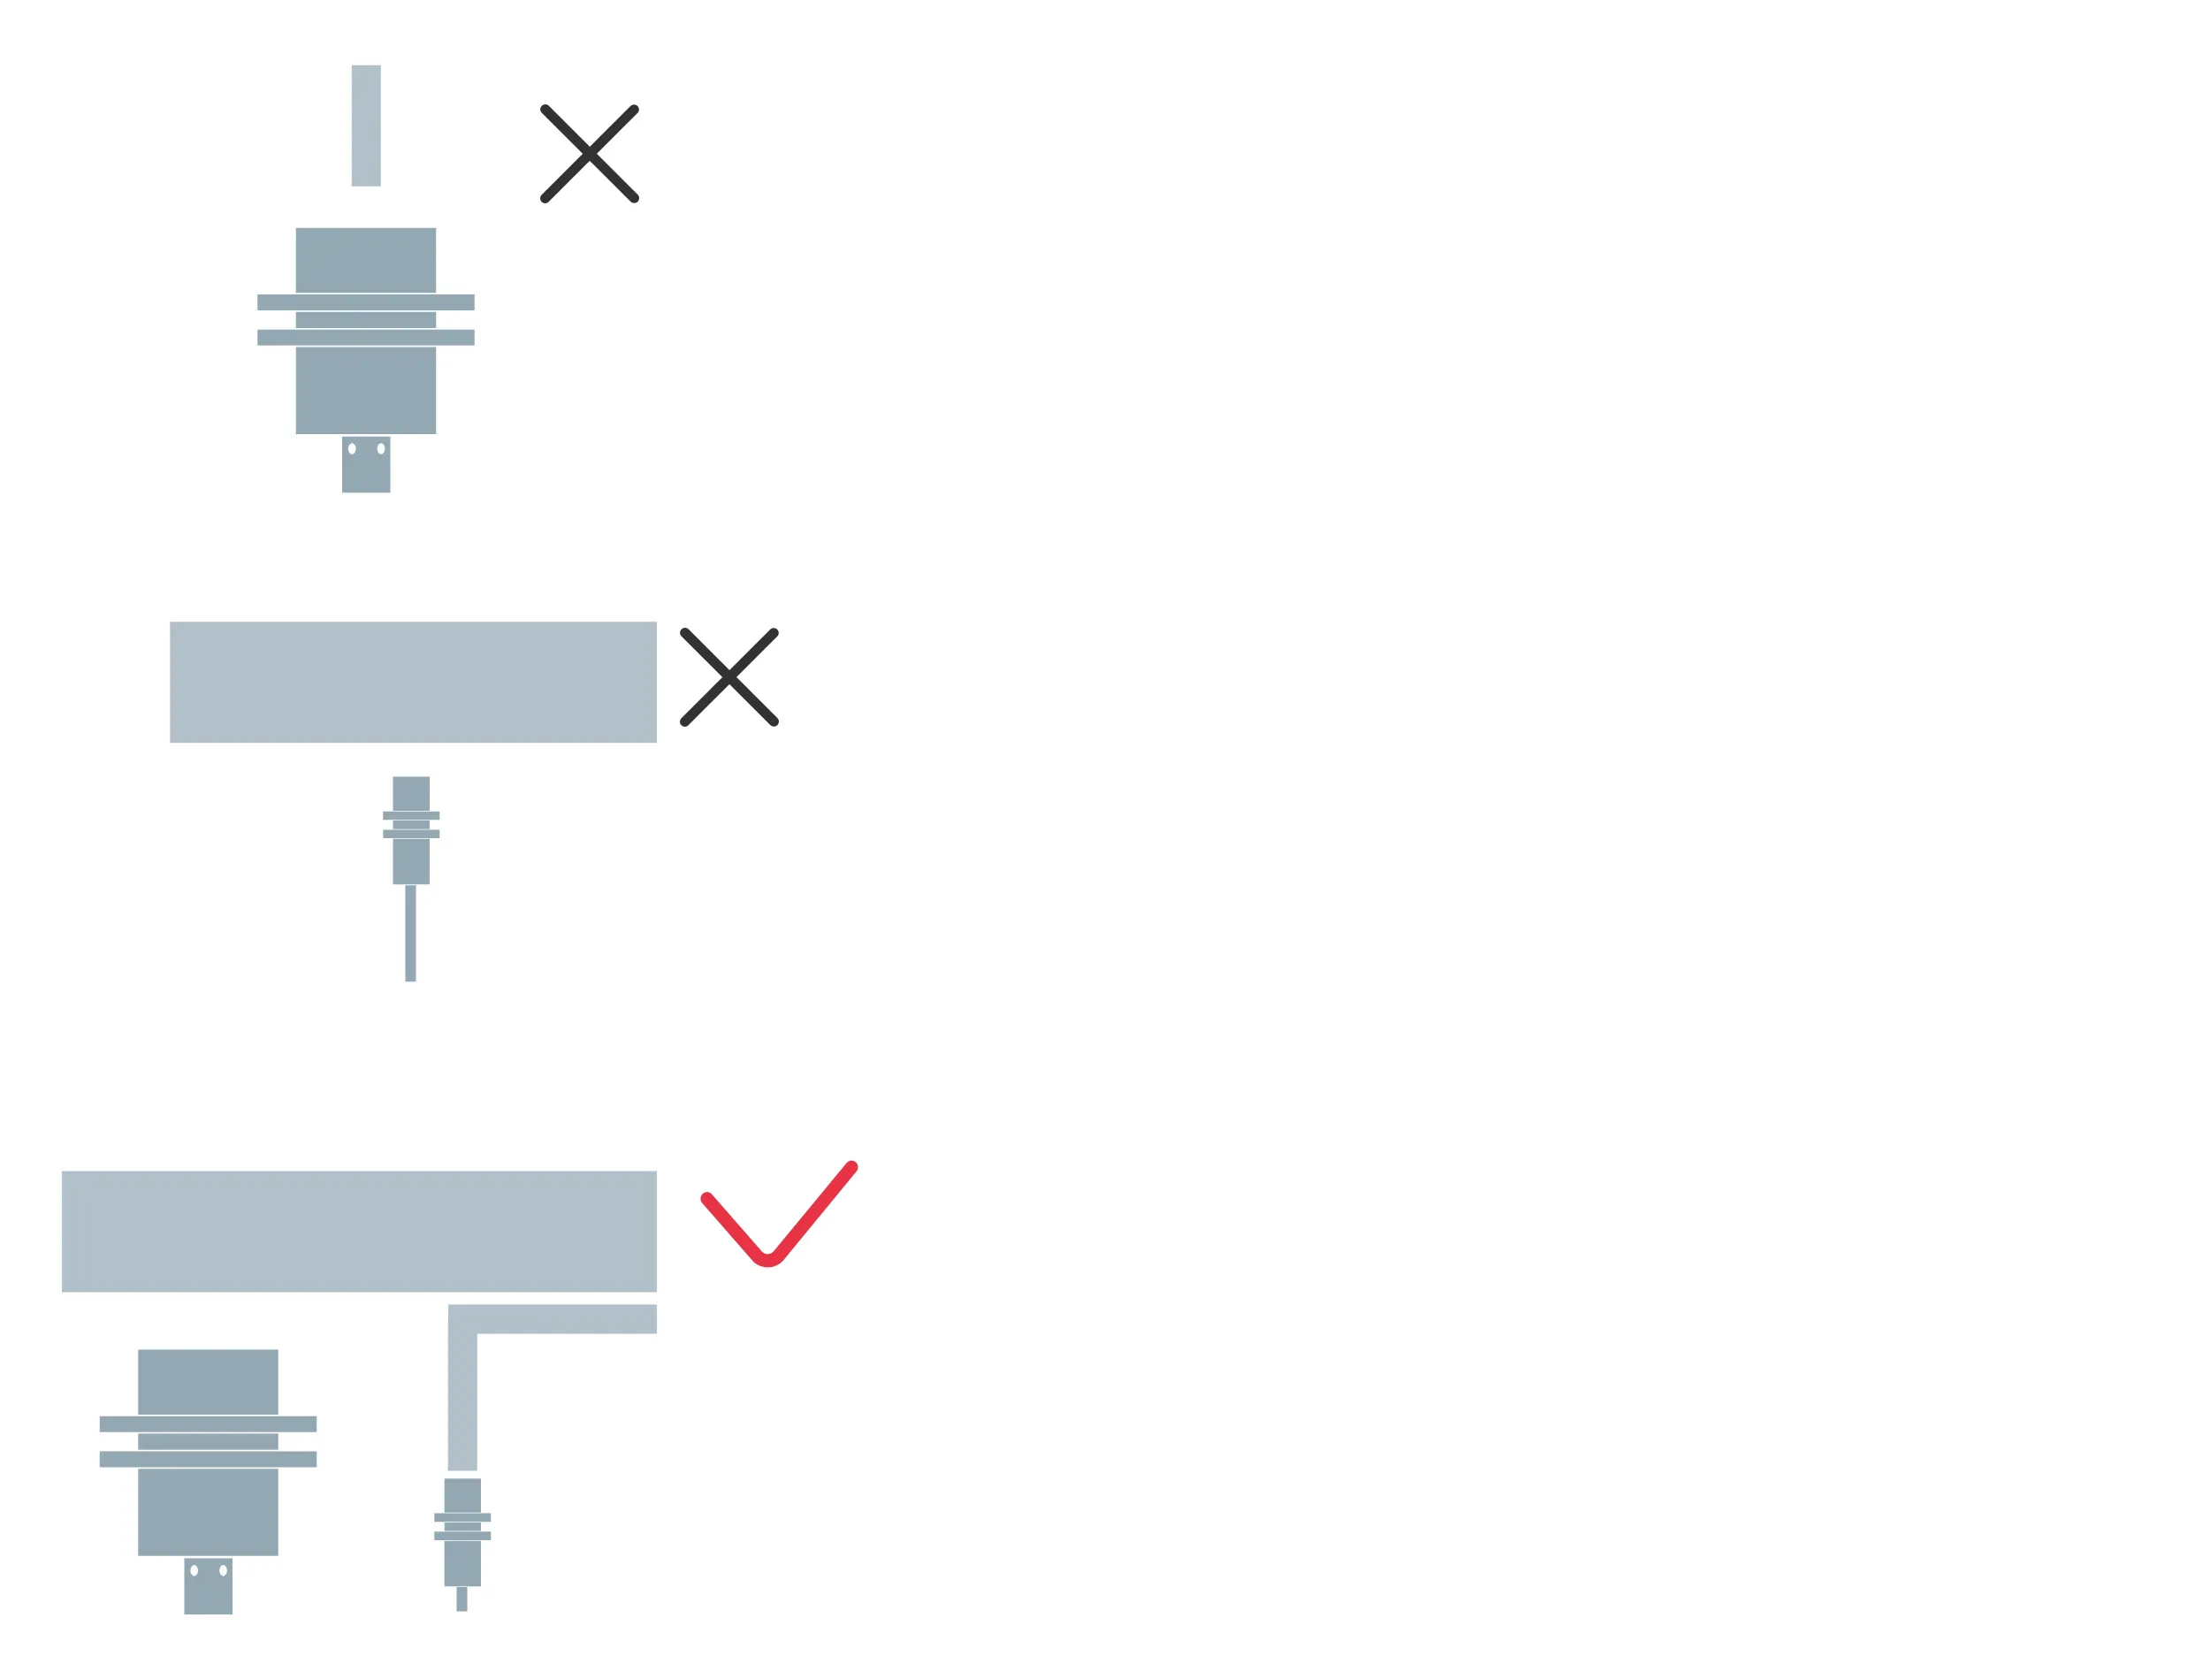 Environnement
L’environnement joue un rôle prépondérant dans les applications de soudage et peut considérablement affecter les performances et la durée de vie des capteurs. De nombreuses applications sont soumises à de puissants champs électromagnétiques de soudage, à des projections de soudure, à de la poussière de ferrite, à des chocs de pièces et/ou à des températures élevées.
Les équipements de soudage peuvent générer de puissants champs électromagnétiques qui interfèrent avec le fonctionnement du capteur et provoquent des commutations erronées ou un « tremblement » du signal. Si le capteur est suffisamment proche pour être affecté, choisissez un modèle certifié « immunisé contre les champs magnétiques et de soudage » (WFI).
Les capteurs utilisés à proximité de pièces en cours de soudage sont souvent exposés à des débris de soudage, des projections de soudure ou de la poussière de ferrite. Des revêtements de protection pour capteurs sont disponibles afin de résister à l’accumulation de projections de soudure et de faciliter leur élimination. Ces revêtements de surface vont des plus basiques (PTFE, faces en céramique) aux plus performants (Sun 73, Fortron® PPS). En cas de problèmes liés à l’accumulation de poussière de ferrite sur la face du capteur, des filtres spéciaux sont disponibles pour permettre au capteur d’ignorer la poussière tout en continuant à détecter les pièces.
Les capteurs peuvent subir des chocs dus aux pièces pendant les opérations de soudage, en particulier dans les applications où l’espace est restreint ou la portée de détection réduite, ce qui peut entraîner une baisse des performances, des dommages et une défaillance prématurée. Les capteurs inductifs à face en acier sont plus robustes que les capteurs standard afin de mieux résister aux chocs répétés des pièces. Les capteurs « Bunkerprox » sont dotés d’un anneau métallique surélevé autour de l’extrémité afin de dévier les chocs de la face en céramique, ainsi que d’un boîtier en laiton PTFE extra-épais pour résister aux chocs, à la chaleur et aux projections de soudure. Les capteurs à plus longue portée peuvent être montés plus loin des points d’impact potentiels, réduisant ainsi le risque de dommages. De plus, d’autres mesures peuvent être prises pour protéger le capteur, telles que l’utilisation de blocs de protection, de supports Prox et d’anneaux de protection.
Température
La chaleur peut poser problème dans certaines applications de soudage, en particulier pour les petites pièces comportant des soudures importantes. Le soudage s’effectue très près des fixations et des capteurs, ce qui entraîne un transfert de chaleur excessif ; de plus, les cycles de fonctionnement peuvent empêcher la chaleur de se dissiper, provoquant ainsi une défaillance du capteur.
Si nécessaire, choisissez des capteurs et des câbles conçus pour des températures élevées, utilisez une barrière thermique ou augmentez la distance par rapport à la source de chaleur.
Espace de montage
L’espace disponible pour le montage aidera à orienter le choix du format approprié du capteur inductif ; il existe de nombreuses formes et tailles adaptées à un large éventail d’applications. Les diamètres cylindriques les plus courants sont M8, M12, M18 et M30, et certains modèles sont proposés en versions courtes ou longues. Les dimensions rectangulaires les plus courantes sont 30 × 20 × 8 mm (« flat pack »), 16 × 8 × 4,7 mm (« chicklet », Q20 ou « super-mini ») et 40 × 40 mm (« Q40 »).
Les contraintes d’espace peuvent inciter à choisir un petit capteur, mais sa portée réduite impose un montage à proximité de la pièce, ce qui augmente le risque de dommages. D’autres considérations d’espace concernent le choix entre un montage encastré et un montage en saillie : les capteurs encastrés peuvent être intégrés dans des supports pour être protégés, mais leur portée est plus courte ; les capteurs en saillie sont plus exposés et risquent donc d’être endommagés, mais leur portée est plus longue. De plus, il faut tenir compte de la sortie du connecteur ou du câble, en s’assurant qu’il y a suffisamment d’espace pour le câble de raccordement ou pour le rayon de courbure de ce dernier.
Connexion du capteur – interface et fonction de commutation
Pour connecter le capteur à un automate programmable (PLC) ou à un autre contrôleur, le circuit de sortie du capteur doit être compatible avec celui du contrôleur. En ce qui concerne l’interface, les circuits de sortie PNP sont les plus courants en Amérique et en Europe, tandis que les circuits de sortie NPN sont les plus courants en Asie (voir Principes fondamentaux de la détection industrielle – NPN vs PNP).
Les choix de fonction de commutation sont NO, NC et NO/NC (sélectionnable) : les contacts NO sont « ouverts » au repos, le courant ne circule que lorsque le commutateur est actionné ; et les contacts NC sont « fermés » au repos, le courant circule en continu jusqu’à ce que le commutateur soit actionné.
Raccordement du capteur – connecteurs et câbles
Le capteur doit être raccordé à un contrôleur ou à un bloc réseau à l’aide d’un câble.
Les options sont les suivantes :
un connecteur intégré au capteur (généralement de taille M8 ou M12), auquel on raccorde ensuite un câble
un câble intégré muni d’un connecteur à son extrémité (généralement de type M8 ou M12)
un câble intégré avec des extrémités dénudées.
Le choix du matériau du câble dépendra de l’environnement et de l’exposition aux projections de soudure, à la chaleur, à une éventuelle abrasion et à la flexion. Les câbles « de base », en TPE ou en PUR, offrent une bonne résistance aux projections et à l’abrasion. Les câbles « de meilleure qualité » sont fabriqués en PUR résistant aux étincelles de soudage ou sont dotés d’une gaine ou d’un revêtement en silicone ; ils offrent une excellente résistance aux projections ainsi qu’une barrière thermique efficace. Les câbles « haut de gamme » sont fabriqués en PTFE ou dotés d’une gaine en silicone ; ils offrent une résistance exceptionnelle aux projections et une grande résistance à l’abrasion. (Pour en savoir plus sur les câbles, voir Choisir les bons câbles pour une automatisation industrielle optimisée)
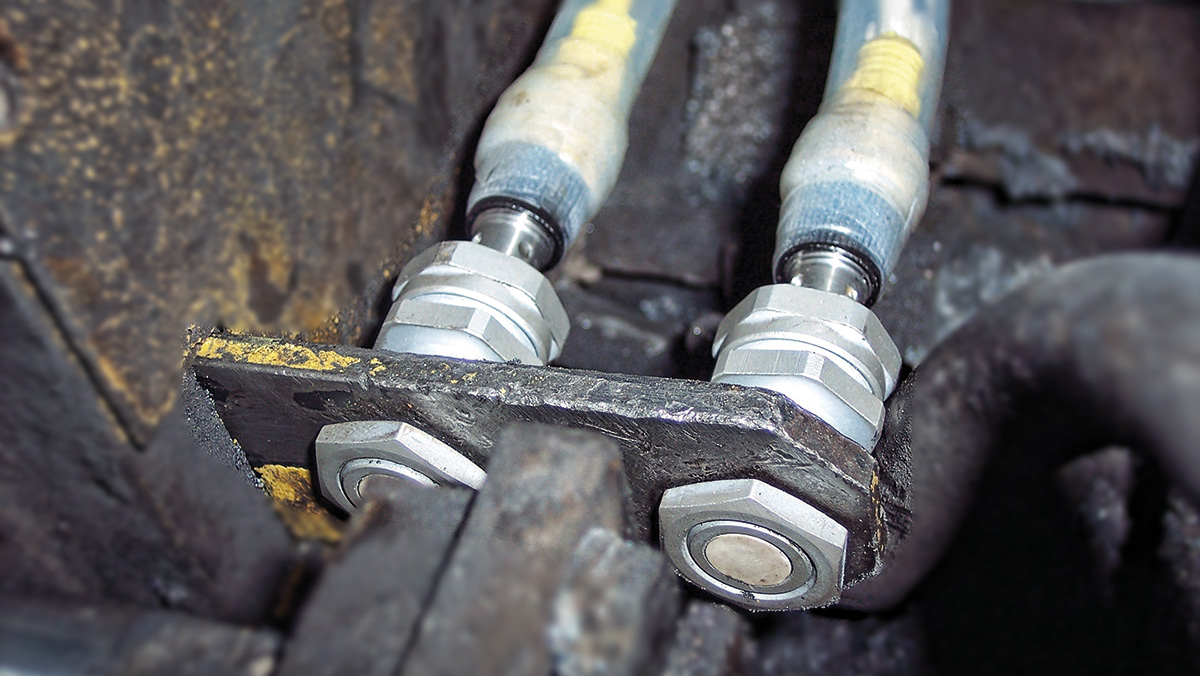 L’environnement d’installation déterminera le choix des caractéristiques du capteur inductif, telles que le matériau et le revêtement du boîtier, les éléments de fixation, le matériau du câble, l’immunité au champ de soudage et la plage de température admissible.
Caractéristiques avancées
Pour les applications très spécifiques, il existe des critères de sélection supplémentaires, notamment la capacité ou les caractéristiques techniques pour la haute pression, l’hygiène/le lavage, les zones potentiellement explosives, la norme NAMUR, l’IO-Link/IIoT, les sondes à plongeur, etc. Ceux-ci n’entrent toutefois que rarement en ligne de compte dans le choix d’un capteur inductif de soudage.
Étapes suivantes
Une fois les capteurs sélectionnés et installés, tirez les leçons des défaillances et analysez-les afin de réduire les taux de défaillance et d’augmenter la productivité. En cas de défaillance d’un capteur, consignez-la, élaborez un plan d’amélioration et réexaminez le processus de sélection pour remédier aux problèmes clés.
Conclusion
La fiabilité de la détection dans les applications de soudage ne se limite pas au choix d’un capteur inductif robuste. Les meilleurs résultats s’obtiennent en adaptant la technologie au domaine d’application, à la cible, à la géométrie de montage, aux contraintes environnementales, à l’interface électrique, au concept de protection et au système de câblage.
Une approche solide, fondée sur les meilleures pratiques, pour l’utilisation de capteurs inductifs dans le soudage automatisé comprend quatre étapes :
Sélectionner le capteur adapté
Protéger le capteur
Raccorder le capteur
Apprendre en s'améliorant continuellement. Cette approche structurée simplifie le processus de sélection et de mise en œuvre des capteurs inductifs de soudage, ce qui se traduit par de meilleures performances du système.
Downloads
-
Weld Select Series Catalog
Mots clés
- Technique des capteurs
- Les bases de l'automatisation
- Industrielle Automatisierung
- Capteurs inductifs
Auteur
Tom Knauer
Tom Knauer possède plus de 30 ans d'expérience dans le domaine de l'automatisation industrielle et a donné des conférences sur la surveillance conditionnelle et la fabrication intelligente/l'IIoT lors des salons Automate Conference, Assembly Show, IMTS et IME West.
0 Contributions
Commentaire
Articles populaires
Identifier les défaillances avant qu'elles ne se produisent : La courbe potentiel-fonctionnement
La mesure de niveau simplifiée : comment choisir le bon capteur pour votre application
Pourquoi IO-Link fonctionne mieux lorsque vous utilisez la description des périphériques IO (IODD)
Maintenance conditionnelle : Aller au-delà de la surveillance des vibrations
Formulaire de contact