
Le paradoxe de la robotique humanoïde
Des robots plus flexibles imposent davantage de contraintes de conception
Temps de lecture: minutes
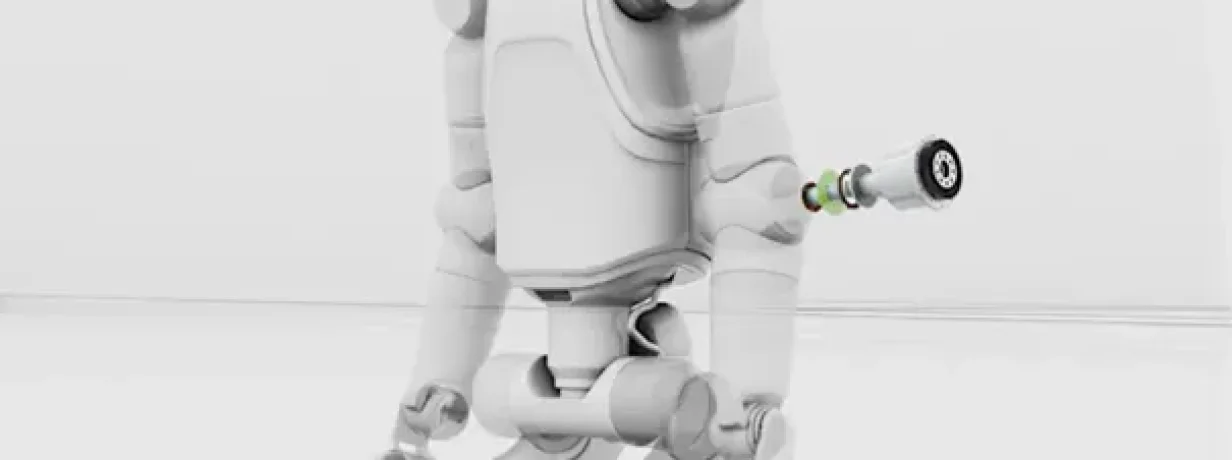
Si les robots humanoïdes sont plus lents, plus coûteux et moins fiables que les robots industriels traditionnels, pourquoi les fabricants investissent-ils des milliards de dollars ? En bref, la robotique humanoïde vise à résoudre un problème qui reste sans solution.
Les robots traditionnels excellent dans les tâches hautement répétitives. Ils offrent rapidité, précision et régularité dans des environnements contrôlés conçus pour l’automatisation. En revanche, ils gèrent difficilement les variations de la tâche ou de l’environnement, lequel est souvent conçu pour les personnes et non pour les machines. Les robots humanoïdes seront les généralistes de l’automatisation, tandis que les robots industriels pourront rester les spécialistes.
La réalité actuelle
Les sites de production sont encore conçus autour de l’être humain. Ils comportent des escaliers, des échelles, des portes, des outils à main et des postes de travail qui permettent à une personne de se déplacer et de s’adapter aux exigences de chaque situation. Reconstruire des usines entières autour de l’automatisation conventionnelle est irréaliste, sans parler du coût démesuré d’une telle opération. Les robots humanoïdes seront conçus pour s’adapter à l’environnement, plutôt que d’imposer une refonte de celui-ci autour du robot. Cette flexibilité les rend également extrêmement difficiles à concevoir.
La flexibilité, source de complexité
Les exigences de polyvalence d’un robot humanoïde nécessitent des solutions complexes, non seulement en matière de logiciels et d’IA, mais aussi dans presque tous les aspects de la conception des machines. Il doit se déplacer dans des environnements changeants, maintenir son équilibre, manipuler une grande variété d’objets, interagir en toute sécurité avec les personnes et passer d’une tâche à l’autre avec un minimum de reconfiguration.
Une plus grande flexibilité nécessite davantage d’articulations. Davantage d’articulations nécessitent plus de capteurs, de composants, de câblage, de diagnostic et de fonctions de commande, tout en augmentant le poids et les besoins de traitement. Toute amélioration des capacités accroît la complexité globale de la conception. Cela crée un paradoxe : plus un robot devient flexible, plus sa conception est soumise à des contraintes.
Chaque articulation compte
La commande de mouvement en est l’un des exemples les plus évidents. Un robot industriel traditionnel, tel qu’un robot articulé, peut exécuter une seule tâche au moyen d’un nombre relativement limité d’axes commandés. Un robot humanoïde doit coordonner les mouvements de ses doigts, poignets, coudes, épaules, chevilles, genoux, taille et torse, tout en maintenant son équilibre et en s’adaptant à son environnement. Chaque articulation nécessite un retour de position précis et dépend des autres articulations. La proprioception humaine est innée. La proprioception humanoïde est difficile à programmer.
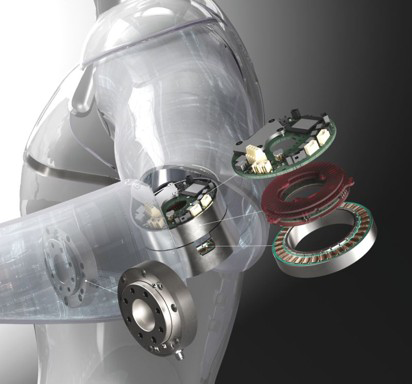
Même le choix de la technologie de retour de position impose des compromis. Les systèmes de retour incrémentaux nécessitent une séquence de prise d’origine au démarrage, tandis que les systèmes de retour absolus conservent en permanence les informations de position. Sur une machine ne comportant que quelques axes, la prise d’origine peut constituer un inconvénient mineur. Sur un robot humanoïde doté de dizaines d’articulations, la suppression des séquences de prise d’origine peut toutefois réduire considérablement le temps de démarrage et la complexité du système.
Le défi ne consiste pas simplement à ajouter des capteurs plus nombreux et plus performants. Il faut le faire tout en répondant à une longue liste d’exigences de conception contradictoires. Chaque décision de conception a des répercussions sur d’autres aspects :
Espaces restreints : les dispositifs doivent s’intégrer dans des espaces comparables aux membres et aux articulations du corps humain
Chocs : les dispositifs doivent résister aux risques environnementaux industriels habituels, comme un robot traditionnel, mais aussi à de nouveaux risques auxquels les robots traditionnels ne sont pas exposés, ainsi qu’aux trébuchements, chutes et collisions liés à leurs déplacements
Poids : les dispositifs doivent être légers, car chaque gramme augmente la consommation d’énergie, réduit l’autonomie de la batterie et accroît l’inertie ainsi que la force des impacts
Contamination : les environnements industriels impliquent une exposition à la poussière, aux liquides, aux variations de température et à d’autres contaminants
Alimentation : les systèmes d’automatisation mobiles ne peuvent pas être alimentés par une armoire de commande située à proximité. Ils embarquent leur propre source d’énergie et doivent trouver un équilibre entre poids, consommation électrique et régulation thermique
L’IA ne supprime pas les contraintes matérielles
L’intelligence artificielle contribue à résoudre de nombreux défis logiciels associés à la robotique humanoïde. Les vastes jeux de données, les environnements de simulation et les modèles d’apprentissage automatique permettent aux robots d’apprendre plus rapidement de nouvelles tâches, de s’adapter à l’évolution des conditions et de fonctionner avec une plus grande autonomie que les systèmes d’automatisation traditionnels. Comme pour le développement des véhicules autonomes, l’objectif n’est pas simplement d’exécuter un programme prédéfini, mais de réagir intelligemment à un environnement imprévisible.
Cependant, même le modèle d’IA le plus avancé ne peut pas compenser un matériel inadéquat. Quel que soit le degré de sophistication du logiciel, les robots humanoïdes dépendent toujours d’un retour de position précis, d’actionneurs fiables, de systèmes mécaniques robustes et d’une gestion efficace de l’énergie. Le monde physique continue d’imposer des contraintes que le logiciel ne peut résoudre à lui seul. À bien des égards, les progrès de l’IA renforcent l’importance du matériel. Plus le robot devient adaptable, plus il est essentiel que le matériel sous-jacent fournisse des données fiables.
Une conception adaptée au monde réel
La sécurité et la fiabilité revêtent également une importance accrue. ISO 25785-1 est un projet de norme en cours d’élaboration qui spécifie les exigences de sécurité applicables aux robots mobiles industriels à stabilité dynamique, qu’ils soient dotés de jambes, de roues ou d’autres formes de locomotion.
Les robots industriels traditionnels fonctionnent généralement dans des cellules de travail clairement délimitées. Les robots humanoïdes sont, quant à eux, destinés à évoluer dans des environnements dynamiques. Une perte de position, un mouvement inattendu ou une chute peuvent avoir des conséquences allant au-delà des dommages matériels. Ces systèmes peuvent manipuler des outils, déplacer des matériaux ou exécuter des tâches dans des zones occupées par des travailleurs.
C’est notamment pour cette raison que des technologies telles que les codeurs magnétiques suscitent un intérêt croissant dans les applications de robotique humanoïde. Les ingénieurs évaluent des solutions conciliant compacité, durabilité, résistance à la contamination et fiabilité du retour de position, tout en tenant compte des contraintes propres aux conceptions humanoïdes.
L’usine du futur ne reposera pas uniquement sur les robots humanoïdes
Malgré l’enthousiasme suscité par la robotique humanoïde, il est peu probable que l’avenir de la production soit dominé par un seul type d’automatisation robotisée.
Les usines réuniront probablement différentes technologies, notamment des robots industriels, des robots collaboratifs, des robots mobiles autonomes (AMR), des robots humanoïdes et des travailleurs humains. Chacune est optimisée pour un ensemble de tâches différent.
Il est peu probable que les robots humanoïdes remplacent l’automatisation traditionnelle là où des systèmes robotisés hautement optimisés sont déjà efficaces. Leur intérêt réside dans les applications où l’adaptabilité est plus importante que la vitesse, la précision ou le débit absolus. Cela nous ramène au paradoxe.
La flexibilité même qui rend les robots humanoïdes attrayants est aussi ce qui les rend difficiles à construire. Chaque nouvelle capacité ajoute de nouvelles contraintes en matière de détection, de commande de mouvement, de gestion de l’énergie, de sécurité et de conception mécanique.
Le défi ne consiste pas simplement à rendre les robots plus humains, mais à rendre la flexibilité humaine réalisable en pratique.
Mots clés
- Une production efficace
- Industry 4.0
- Technique des capteurs
- Robotik
- Industrielle Automatisierung
- Trends in der Technologie
- distance measurement
- Intralogistique
Auteur
Austin Sirkin
Austin Sirkin est responsable marketing produit pour les technologies de positionnement et de capteurs optoélectroniques. Fort de plus d'une décennie d'expérience dans la vente de matériel informatique et l'intégration de systèmes, il collabore aujourd'hui avec des fabricants, des intégrateurs et des équipementiers pour répondre aux besoins des applications de capteurs les plus complexes et les plus exigeantes.
0 Contributions
Commentaire
Articles populaires
La mesure de niveau simplifiée : comment choisir le bon capteur pour votre application
Identifier les défaillances avant qu'elles ne se produisent : La courbe potentiel-fonctionnement
Pourquoi IO-Link fonctionne mieux lorsque vous utilisez la description des périphériques IO (IODD)
Maintenance conditionnelle : Aller au-delà de la surveillance des vibrations
Formulaire de contact